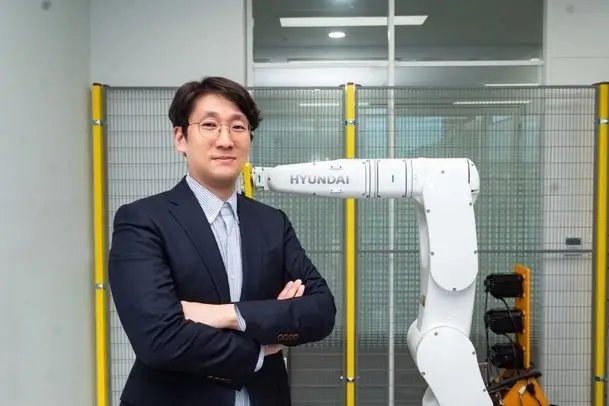
안성환 HD현대로보틱스 최고기술책임자(CTO) 겸 연구소장(상무)가 “산업용 로봇과 협동로봇을 개발·양산하며 축적한 로봇 팔 설계 및 제어 기술을 활용해 휴머노이드를 개발하고 있다”고 밝혔다.
그는 최근 서면으로 진행한 서울경제신문과의 인터뷰에서 “휴머노이드 개발 과정에서 확보하게 될 작업 인지, 환경 인식, 정밀 조작, 힘·촉각 제어, 작업 계획 등의 피지컬 인공지능(AI) 기술은 기존 협동로봇과 산업용 로봇에도 적용할 수 있다”며 이같이 말했다. 궁극적으로는 산업용 로봇부터 휴머노이드까지 서로 다른 형태의 로봇을 하나의 환경에서 통합 운영할 수 있는 개방형·확장형 플랫폼을 구축한다는 목표다.
안 상무는 포항공과대학교(POSTECH)에서 기계공학 박사 학위를 취득한 뒤 삼성전자 종합기술원과 생산기술연구소를 거쳐 현재 HD현대로보틱스에서 기술 및 연구 조직을 이끌고 있다. 주요 활동 분야는 산업용·협동·이동 로봇 및 AI·비전 소프트웨어 기술 등이다.
다음은 안성환 HD현대로보틱스 최고기술책임자(CTO) 겸 연구소장(상무)와의 인터뷰 전문
-자체 휴머노이드 로봇 개발 단계와 향후 일정은.
△휴머노이드의 생산성을 좌우하는 핵심 요소 가운데 하나가 손을 활용한 작업 수행 능력이라고 보고 정밀 조작과 다양한 작업 수행이 가능한 로봇 손 기술 확보에 집중하고 있습니다. 현재는 프로토타입을 제작해 다양한 조작 작업을 학습시키고 성능을 검증하는 단계입니다. 향후 HD현대로보틱스의 제어기 조립 공정에 직접 투입해 실제 제조 환경에서 데이터를 축적하고 기술을 고도화할 계획입니다.
-지금까지 추진해온 휴머노이드 관련 사업들은 각각 별도의 프로젝트인지, 하나의 휴머노이드 플랫폼으로 연결되는 구조인지. HD현대로보틱스가 자체적으로 확보하려는 핵심 기술은.
△현재 추진 중인 휴머노이드 관련 사업들은 각각 독립적으로 진행되는 프로젝트라기보다 장기적으로 HD현대로보틱스가 추진하는 RDF(Robot-Defined autonomous Factory)를 구현하기 위한 일련의 기술 개발과 협력 활동으로 볼 수 있습니다. RDF는 조선·중공업 등 다양한 제조 현장에서 로봇과 AI가 연계돼 공장 운영의 자동화·자율화 수준을 높이는 차세대 제조 플랫폼입니다. HD현대로보틱스는 산업용 로봇, 협동로봇, 모바일 로봇, 휴머노이드 등 서로 다른 형태의 로봇을 하나의 환경에서 통합 운영할 수 있는 개방형·확장형 플랫폼을 구축하고 있습니다.
향후 제조사가 서로 다른 로봇들도 동일한 작업 환경에서 연계해 운용할 수 있도록 로봇 오케스트레이션 기술과 통합 운영 체계를 확보할 계획입니다. 중요하게 보고 있는 분야는 제조 현장에서 발생하는 데이터를 지속적으로 축적하고 학습하는 기술입니다. 숙련공 작업 데이터와 로봇 운영 데이터, 시뮬레이션 데이터, 현장 피드백 등을 축적·학습하는 ‘데이터 플라이휠(Data Flywheel)’ 체계를 구축해 용접·도장·조립 등 제조 공정에 특화된 AI 모델을 고도화할 계획입니다.
-HDC 협동로봇과 휴머노이드 개발 간 기술적인 연계가 있는지.
△HDC 협동로봇과 휴머노이드는 적용 분야와 형태는 다르지만 제어·구동·안전·센서 등 상당 부분의 기술을 공유할 수 있습니다. HD현대로보틱스는 HDC 협동로봇 개발 과정에서 고신뢰성 제어 기술, 로봇 관절 구동 기술, 기능 안전 기술, 힘 제어 및 충돌 감지 기술, 비전·센서 인터페이스 기술 등을 확보해 왔습니다. 휴머노이드는 다수의 관절을 동시에 제어하면서 사람과 같은 공간에서 안전하게 작업해야 하기 때문에 협동로봇에서 축적한 제어 안정성과 안전 기술, 로봇 운영 소프트웨어 기술을 활용할 수 있습니다.
수십 년간 산업용 로봇을 양산하면서 쌓은 생산 및 품질관리 역량 역시 향후 휴머노이드의 신뢰성을 높이는 데 활용할 수 있을 것으로 보고 있습니다. 휴머노이드 개발 과정에서 확보하게 될 작업 인지, 환경 인식, 정밀 조작, 힘·촉각 제어, 작업 계획 등의 피지컬 AI 기술은 기존 협동로봇과 산업용 로봇에도 적용할 수 있습니다. 향후 이러한 기술을 기존 제품군에 확대 적용해 작업 대상이나 주변 환경이 바뀌더라도 보다 유연하게 대응할 수 있는 지능형 로봇으로 발전시킬 계획입니다.
-새로운 협동로봇 HDC 시리즈의 현재 판매 실적과 향후 목표는.
△HDC 시리즈는 올해 하반기 출시 이후 2차전지, 식품, 물류·인프라, 자동차 부품 등 주요 제조업체 및 시스템통합(SI) 파트너들과 도입 협의를 진행하고 있습니다. 고객사와의 비밀유지 의무에 따라 개별 계약사와 수량을 공개하기는 어렵지만 현재 30여 개 이상의 잠재 고객사와 공급 협의를 진행하고 있습니다. 대형 제조사와 협동로봇 전문 SI·대리점을 중심으로 초도 물량 공급도 순차적으로 진행하고 있으며 내년부터는 고객사 양산라인 공급을 통해 판매를 확대할 계획입니다.
HD현대로보틱스는 연평균 20% 이상 성장할 것으로 예상되는 20kg 이상 고가반하중 협동로봇 시장을 주요 목표 시장으로 보고 있습니다. 단기적으로는 올해 하반기 공급을 시작으로 2027년까지 연간 100대 이상의 공급 규모를 확보하고 주요 산업군에서 다양한 적용 사례를 축적하는 것이 목표입니다. 중장기적으로는 2030년까지 국내 고가반 협동로봇 시장에서 연간 판매 기준 50% 이상의 점유율을 확보하는 것을 목표로 하고 있습니다. 이를 위해 시장 진입 초기에는 가격 경쟁력을 확보하는 한편, 본사 엔지니어의 현장 셋업 지원 등을 병행해 고객사의 도입 부담을 낮출 계획입니다.
-최상위 모델인 HDC50-17의 경제성을 보여줄 수 있는 실제 사례가 있는지.
△기존에는 25~40kg 수준의 중량물을 자동화하려면 안전 펜스를 설치한 중소형 산업용 로봇을 사용하는 경우가 많았습니다. HDC50-17은 빌트인 레이더 센서와 HD현대로보틱스의 안전 제어 소프트웨어인 ‘세이프스페이스(SafeSpace) 2.0’을 적용해 공정 특성에 따라 안전 펜스를 최소화하는 펜스리스 공정 구성이 가능합니다.
이에 따라 안전 펜스와 인터록 도어 등 부대설비 비용을 줄일 수 있고 펜스 설치 공간이 줄어들면서 공장 점유 면적도 약 30~40% 절감할 수 있을 것으로 보고 있습니다. 설치와 시운전 측면에서도 안전 센서와 관련 기능이 통합된 구조를 적용해 별도 안전설비를 추가하는 방식보다 셋업 기간과 공수를 줄일 수 있습니다.
또 사람이 접근하면 안전 속도로 감속하고 작업자가 작업 영역에서 벗어나면 다시 정상 속도로 작업하는 방식도 적용할 수 있어 자재 보충이나 팔레트 교체 등에 따른 공정 중단 시간을 줄일 수 있습니다. 공장 점유 면적 감소와 라인 정지시간 단축에 따른 가동률 개선까지 감안하면 기존 산업용 로봇 도입 시 통상 3년 이상 걸리던 투자회수기간도 단축할 수 있을 것으로 보고 있습니다.
-중국산 로봇과의 가격 경쟁에는 어떻게 대응할 계획인지. 가격 외 차별화 요소는.
△제조업 고객이 로봇을 도입할 때는 초기 구매가격뿐 아니라 장기간 안정적으로 가동할 수 있는지, 장애 발생 시 얼마나 신속하게 대응할 수 있는지 등을 포함한 총소유비용(TCO)이 중요한 판단 기준이 됩니다. HD현대로보틱스는 크게 안전성, 정밀도, 설치 편의성, 서비스 대응력을 차별화 요소로 보고 있습니다.
첫째, HDC 시리즈에는 TÜV SÜD의 기능안전 인증(PL d, Cat.3)을 받은 레이더 센서와 안전 제어 기능이 적용돼 있습니다. 별도 안전 센서와 부대 장비를 최소화할 수 있어 설치 편의성과 안전성을 함께 높일 수 있습니다. 둘째, 산업용 로봇 사업에서 축적한 기구 설계와 제어 기술을 HDC 시리즈에도 적용했습니다. 고하중 작업을 반복하는 환경에서도 로봇 암의 처짐과 진동을 줄이고 일정한 반복 정밀도를 유지하도록 설계했습니다. 셋째, 안전 센서와 안전 제어 소프트웨어를 통합해 추가 배선이나 외장 센서 설치를 줄이고 라인 셋업 공수와 공간 점유를 줄일 수 있도록 했습니다. 넷째, 국내 생산 및 엔지니어링 체계와 전국 서비스망을 활용해 설비 이상이나 공정 변경 시 신속하게 기술 지원을 제공할 수 있다는 점도 경쟁력으로 보고 있습니다.